Robot Course
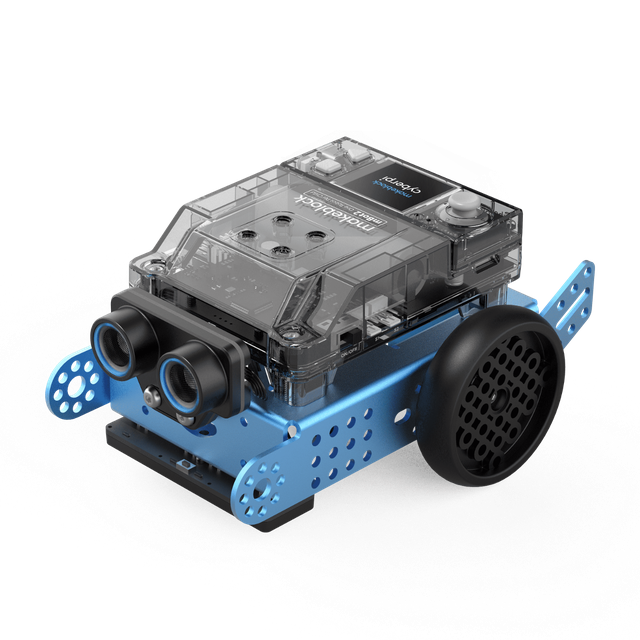
Mbot2機器人
以 CyberPi 主控搭配超音波與巡線感測,帶領學生完成避障、巡線與自走車任務,建立感測判斷與程式控制能力。
CyberPi巡線避障任務實作
以實作任務與作品成果為核心,讓學生在操作、觀察、測試與修正中建立機器人控制與程式邏輯能力。
以 CyberPi 主控搭配超音波與巡線感測,帶領學生完成避障、巡線與自走車任務,建立感測判斷與程式控制能力。
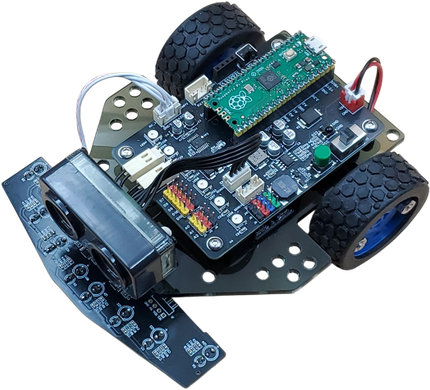
專為尋跡競速設計的芒果小車,可掛載樹莓派 Pico 系列開發板,並內建適合小車任務的 MicroPython 執行環境。
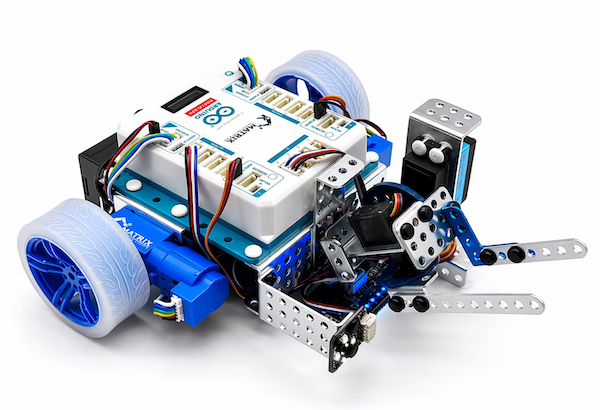
以 Matrix R4 控制板為核心,結合馬達控制、OLED 顯示、RGB 燈效與感測互動,適合機器人控制、任務挑戰與程式學習。